-
微信扫码登录

11月中旬,KUKA、ABB机器人、川崎机器人先后放出新的机器人方案,方向各不相同,却都指向产线上两个老问题:视觉系统难集成、设备占地难安排。KUKA把图像处理直接塞进了机器人控制平台,ABB用AI视觉模型去做服装这类软性物料的分拣,川崎则推出一台占地更小、节拍更快的四轴码垛机器人。
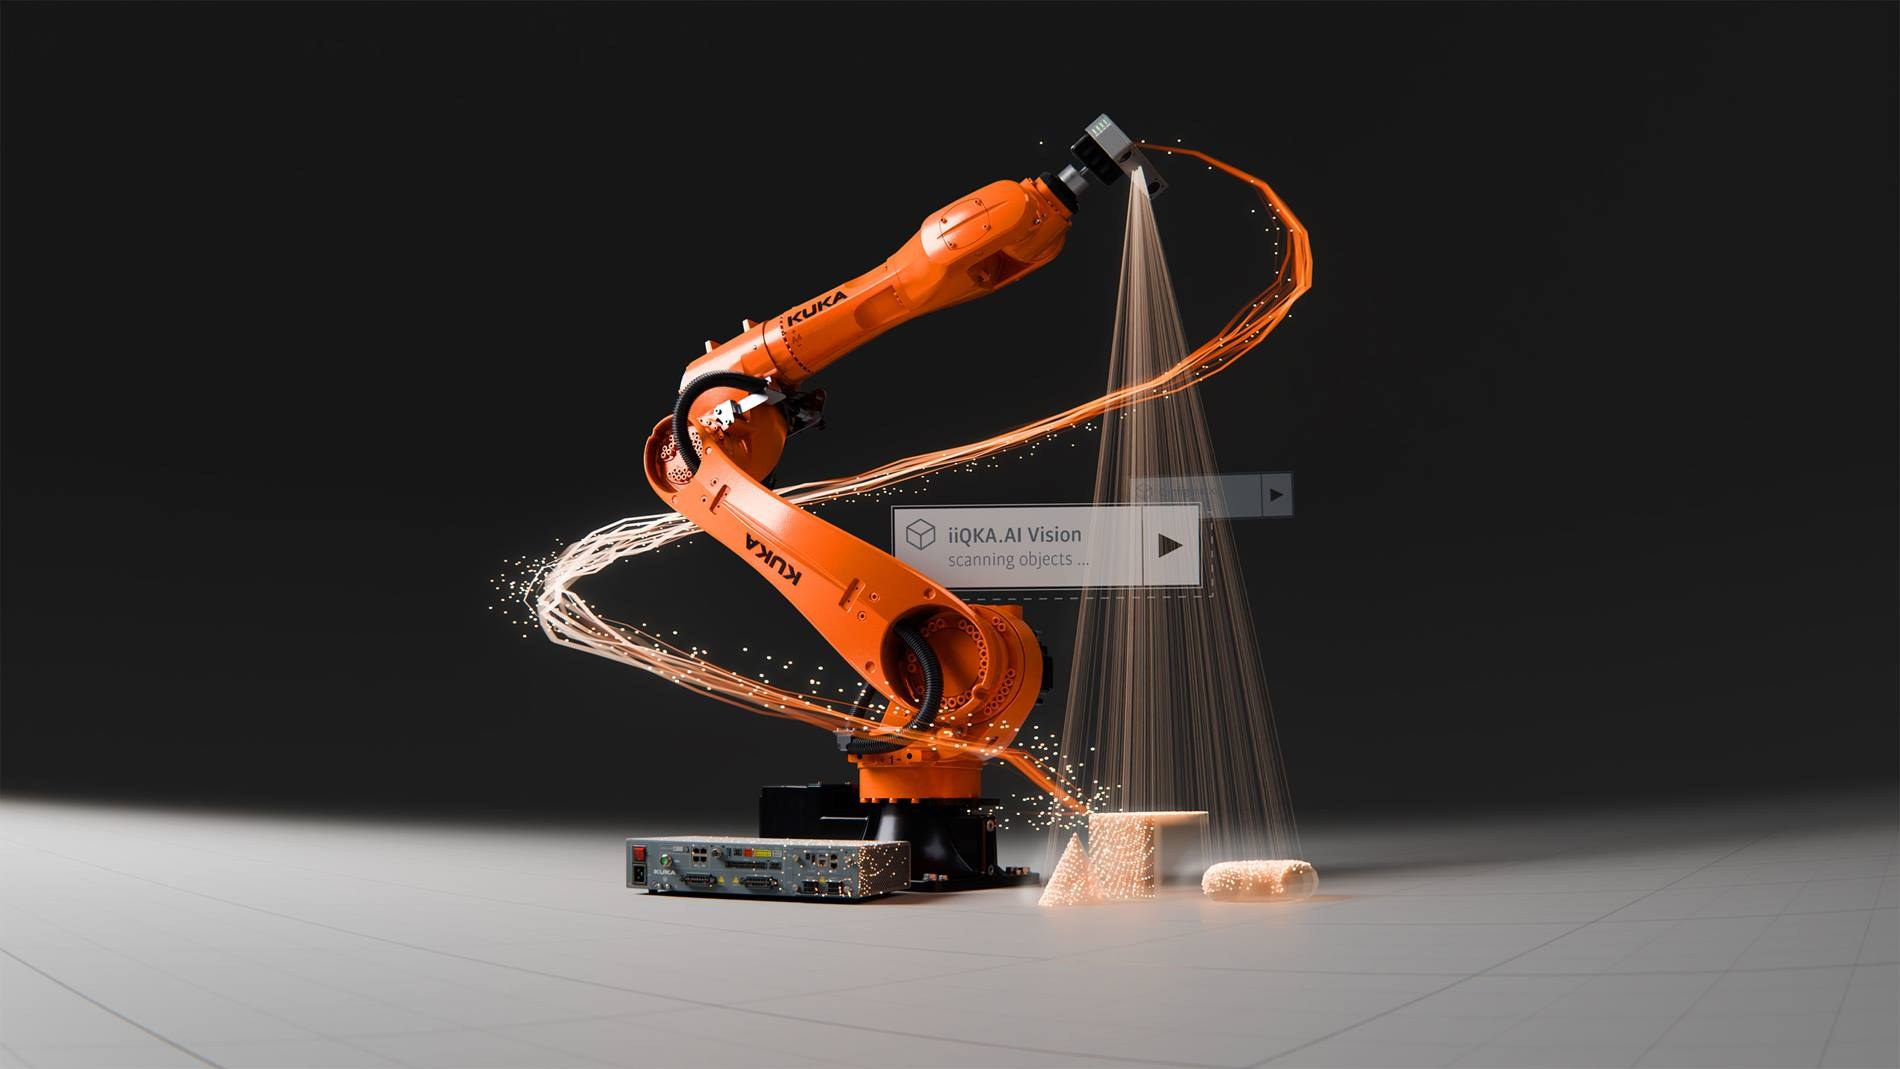
KUKA的新东西叫iiQKA.AI Vision,是一套支持二维和三维图像处理的集成视觉方案,可覆盖料箱抓取、装配、质量检测和拆垛等场景。它运行在KUKA的AI扩展平台上,平台内置NVIDIA Jetson Orin模块做本地推理,因此不需要再单独配一台视觉处理计算机,也不必把图像传到云端,相机、镜头这类前端硬件仍然要装。
更实际的变化在调试环节。iiQKA.AI Vision与KUKA的iiQWorks工程软件打通,工程师用拖拽、预置模板和向导式流程就能搭出视觉应用,物体识别、位置计算、夹爪抓取点由系统完成并直接交给机器人。过去机器人控制器和外挂视觉系统之间的通讯配置往往吃掉大量调试时间,现在两者在同一个软件环境里,要配置、要排查的对象少了一层。
ABB机器人则在物流分拣上加码。其Fashion Inductor模块接入了AI Robot Trainer,专门处理服装类商品的分拣与上下料,单套工作站每小时可处理1300件商品,抓取准确率目标在99.5%以上,ABB称新加入的AI工具可把工程与调试工作量减少最多75%。系统自带面向服装处理的预训练视觉模型、自动路径规划和数字孪生,后者把AI Robot Trainer与RobotStudio、应用控制器平台连在一起;它还支持按工位重新训练,用运行数据找出抓取失败的环节,更新模型后再推回机器人。衣服不像机加工件那样形状固定,这种持续迭代等于把调试从一次性动作变成日常运维的一部分。
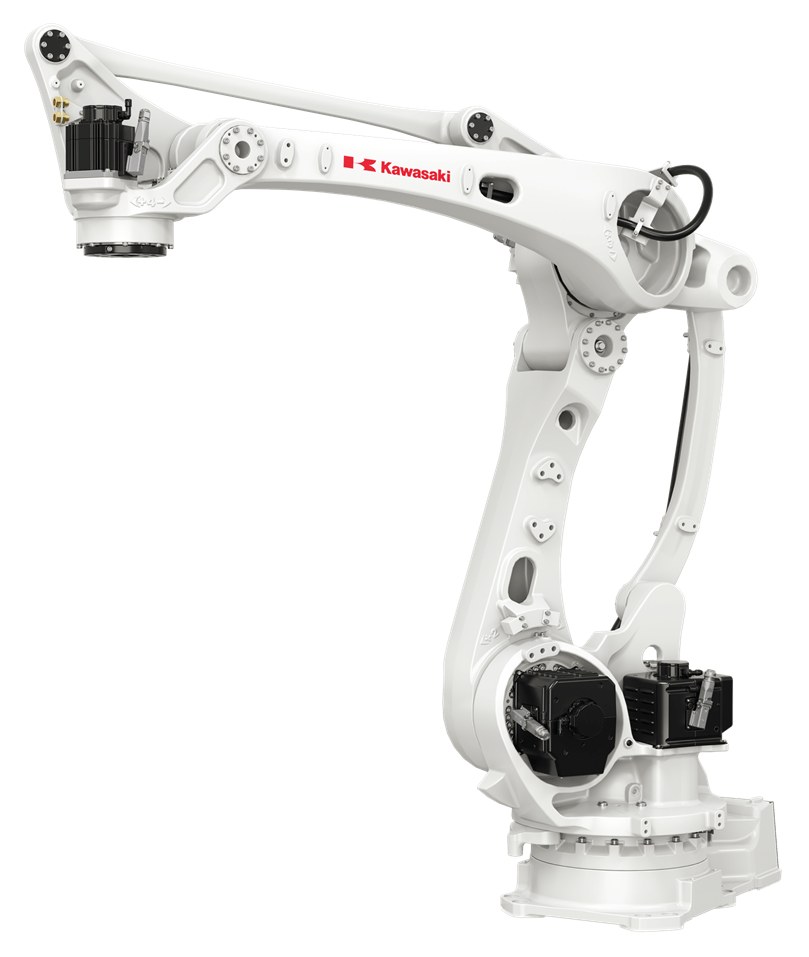
川崎的CP110L走的是另一条路:四轴码垛机器人,负载110公斤,最大臂展2505毫米,在指定工况下每小时可码放2200箱,重复定位精度正负0.05毫米。它真正的看点是占地,所需天花板净空仅2242毫米,绕旋转轴的干涉半径453毫米;线缆和软管从手腕内部走线,运转时不外甩;还带能量回收式制动,减速时能回一部分电。同期展出的IRIS RPZ-U码垛系统把IRIS Factory automation的模块化平台与川崎RS025N机器人组合,后者负载25公斤、臂展1885毫米,适合不想从零搭整条机器人工作站的企业。
对正在做产线改造的工厂来说,这三类更新对应三种不同的决策。视觉应用卡在集成环节的,值得关注视觉处理并入控制器后能省下多少柜内空间和调试工时;分拣软性物料、品类经常变的,重点看模型能否按工位重训;码垛工位受层高和地坪限制的,2242毫米净空与453毫米干涉半径这两个数字比负载更该先算清楚。需要提醒的是,机器人本体只是投资的一部分,围栏、输送线、末端夹具和托盘规格仍要单独核算;备件方面,手腕内部走线结构和带能量回收的制动单元属于新的维护点,采购时要确认易损件清单和更换周期。